Вместо вступления
Пожалуй, не будет преувеличением сказать, что большую часть сознательной жизни я не понимал, зачем вообще нужна математика. Даже не так. Я ненавидел её всей душой. Вначале в школе, потом в техникуме, затем в университете и почти всегда на каждом из этапов задавался вопросом — «зачем?». В том числе и таким: «Зачем математика программисту?». Вдобавок мне не повезло, преподаватели и учителя в основном вместо того, чтобы помочь разобраться и объяснить порой сложный материал, скорее унижали и окончательно отбивали всё желание заниматься предметом дальше. Возможно, эта ситуация откликнется и у вас.
Квинтэссенцией всего этого праздника жизни стал преподаватель высшей математики в университете. Это был (и есть) очень умный человек, но в силу своих убеждений не желавший и, наверное даже не считавший, что тот материал, который он даёт, не стоит каких‑либо дополнительных объяснений, чем те, что он старательно выписывал мелом на доске. Вообще, в целом, его высказывания можно смело разбирать на цитаты почти полностью. Никогда не забуду, как он принёс на лекцию «курочку Рябу» (книгу) и на её примере объяснял дискретную математику... Серьёзно, это не шутка.
Цитата в заголовке статьи, кстати, тоже его: «Даже индейцы из племени тумба‑юмба умеют решать эти уравнения, а вы нет!». С этого вступления я, наверно, и начну свой рассказ о боли, нелёгком пути к самосовершенствованию и пониманию бесконечно вечного.
Я уже довольно давно читаю Хабр и всё никак не мог собраться с написанием первой статьи. Вообще на похожую тему вроде не встречал статей, поэтому должно получиться неплохо. Во всяком случае, надеюсь, кому‑то эта статья поможет тоже в кое чём разобраться. Если заинтересовало, добро пожаловать подкат!
Как всё началось. Сама история
Так сложилось, что с будущей профессией мне повезло определиться ещё в школе, благодаря нашему соседу по лестничной клетке — Николаю, который приходил к нам в гости помогать с компьютером. От него я многому научился и уже позже стал разбираться дальше самостоятельно. Хоть порой после выбора дальнейшего пути уже позже, в университете я и метался туда‑сюда от программирования к микропроцессорной технике и обратно, но в целом уже было понятно, что область информационных технологий выбрана была не зря.
После 9 класса сбежал в техникум избежав, злосчастного ЕГЭ, но не только поэтому. Хотелось уже поскорее начать учиться именно профессии. Опустим все подробности учебного процесса, ведь из введения уже понятно, что с математикой во всех её проявлениях не задалось и путь оказался тернист и сложен.
В университете меня довольно сильно увлекла так называемая научно‑исследовательская работа (НИР) и я начал потихоньку помимо работы с учёбой ещё и заниматься ею, к тому же за эту деятельность была приятная прибавка к стипендии, что ещё сильнее подогревало интерес. Занимался разными темами, писал программы или создавал учебные стенды для кафедры, но в целом обходил стороной математику как таковую.
После учёбы в бакалавриате и магистратуре увлечённый НИР, я поступил дальше в аспирантуру. Вот здесь и начинается сама история. Вы вот вообще когда‑нибудь задавались тем же самым вопросом: Зачем нужна математика? Вот именно в тот момент, когда вы учились, встречали трудности и недопонимание со стороны учителей/преподавателей? Код ведь можно писать и так, не зная как решать дифференциальные уравнения или интегрировать по частям. Максимум с чем можно было столкнуться, это несложные вычисления на основе известных формул, не заставляющие забиться в угол от нахлынувших неприятных воспоминаний от учебного процесса недалёкого прошлого.
Ну так вот, это понимание до меня дошло только во время учёбы в аспирантуре. Хотя казалось бы, что поступать в аспирантуру, не имея серьёзной математической подготовки опрометчиво, но я об этом задумался только на вступительном экзамене по специальной дисциплине, когда в моём билете одним из вопросов оказался он: Найти экстремум функции:
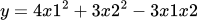
Сейчас это несложная задачка не вызывает затруднений, но тогда на экзамене, это был единственный вопрос, на который я почти не ответил. К слову поступил я на аспирантуру по специальности информатика и вычислительная техника.
Шло время, первый семестр давался невероятно тяжело, так как кроме математики мы ничем не занимались. Временами (да не временами, а почти всегда) я думал «куда же я попал» и набившее уже оскомину «зачем мне это надо». Продолжалось это всё до тех пор, пока мы не подошли к теме: «Принцип максимума Понтрягина». Здесь большая заслуга профессора, он понятным языком объяснил что это вообще за принцип и зачем он нужен на примере московского метрополитена, затем рассказал о самом Льве Семёновиче Понтрягине. Надо ли говорить, что это удивительной судьбы человек. Если не знаете его историю, почитайте на досуге, это очень увлекательно и поразительно.
Пример с метрополитеном оказался заразительным. Вообще стоит, пожалуй, объяснить, в чём заключается принцип максимума Понтрягина. Его суть в том, чтобы найти такое управляющее воздействие на исследуемый объект, которое обеспечит наилучший (оптимальный) режим его работы (не путайте с оптимизацией, это несколько другое).
Если возвращаться к примеру с метрополитеном, то задача выглядит так: электропоезд должен доехать от одной станции к другой строго за заданное время (например, за 120 секунд), потратив при этом минимум энергии. Принцип максимума Понтрягина как раз и рассчитывает такое управляющее воздействие на поезд, при котором достигается вначале максимальный разгон, затем движение по инерции и финальное торможение для того, чтобы уложиться в 120 секунд. Не больше ни меньше.
Меня искренне поразило, как тысячи электропоездов под землей в автоматическом режиме двигаются как единый механизм: четко, без сбоев и строго по графику. Всё это благодаря принципу максимума Понтрягина. Лев Семенович совершил здесь настоящий прорыв, создав теорию оптимального управления, которая развила классическое вариационное исчисление и позволила эффективно управлять сложнейшими техническими системами в реальном времени. И вот тут наконец то поезд тронулся. Только после знакомства с теорией оптимального управления и принципом максимума я наконец‑то понял зачем. Наконец сложились в одну картину мира формулы, теории, знаки математического языка и место этого всего в реальном мире.
Кто‑то при прочтении подумает: «А стоило вообще ради этого „поразительного“ умозаключения проходить такой длинный путь?». Да, определенно стоило. После этого стало понятно, зачем же учиться решать уравнения и задачи. Я начал с некоторым энтузиазмом оперативно закрывать пробелы в знаниях. За первый год аспирантуры мне удалось не только освоить тот материал, который был безнадёжно упущен в ранее, но и освоить новый.
На этом закончилось время когда некоторое математическое описание на доске вызывало у меня приступ ужаса и стало наоборот интересно, хоть и бывает порой сложно. Насмотренности и опыта мне всё-таки ещё не хватает. Но при этом я понял важную вещь: дело было вовсе не в том, что я все эти годы чего-то не понимал. Просто некоторые преподаватели так и не смогли объяснить мне — и, наверное, другим ребятам — самую базу: зачем вообще нужен их предмет. Не могли заинтересовать маленьких людей и начинающих специалистов. Теперь же всё встало на свои места и я начал потихоньку и аккуратно пробовать применять полученные знания на практике, на работе.
Работая инженером‑программистом на заводе у меня перед глазами оказался простор для реализации всех полученных знаний. Разработка виртуальных анализаторов качества, математические модели процессов и объектов, модели смешения, а дальше только интереснее! Особенный восторг появляется, когда сделанная собственноручно модель работает и приносит пользу!.
Вот такая вот получилась моя небольшая история о том, как я присоединился к племени тумба‑юмба, но на этом давайте не будем заканчивать, это ведь Хабр! Провизуализируем вышеописанное и рассмотрим один пример из мною любимого космоса и на его примере наглядно увидим, зачем нужна математика!
Пример применения математики в реальной задаче
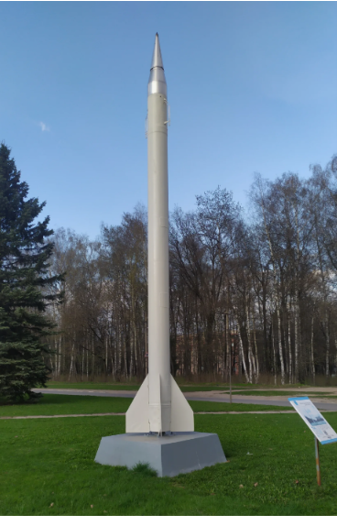
В качестве примера возьмём простую метеорологическую ракету МР-25 (на рисунке слева) и поднимем её на определённую высоту за заданное время при минимальном расходе ресурсов.
МР так и расшифровывается — метеорологическая ракета, а 25 — это её максимальная высота (250 км).
Для решения поставленной задачи нам нужно:
1. построить математическую модель, описывающую поведение ракеты в виде системы обыкновенных дифференциальных уравнений;
2. составить ограничения на управляющее воздействие;
3. Подобрать критерий оптимальности, оценивающий достижение поставленной цели задачи.
Наименование | Значения | Единицы измерения |
Импульс двигателя | | м/c |
Масса пустой ракеты | M0 = 420 | кг |
Масса ракеты с топливом | M = 1620 | кг |
Предельные границы расхода топлива | 0 <= U <= 50 | кг/с |
 = 2011
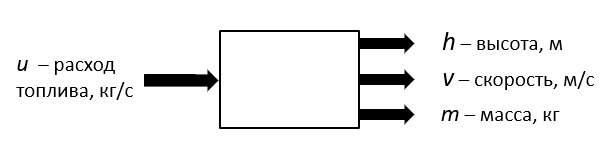
При составлении модели движения ракеты примем допущение о незначительном влиянии аэродинамического сопротивления, из‑за чего максимальная высота ракеты сдвинется с 250 км до 50000. Также будем считать значение ускорения свободного падения постоянным, не зависящим от высоты подъема ракеты.
Обозначим вертикальную координату ракеты через h (высота подъема ракеты, м); скорость ракеты через v, м/с; массу ракеты через m, кг. Поскольку ракета обладает некоторым запасом топлива, то уравнения движения ракеты можно описать следующим образом:
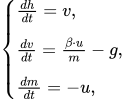
где  — импульс двигателя ракеты, U — массовый расход топлива, g — ускорение свободного падения.
Начальные условия: h(0) = 0 — высота ракеты на старте, h(1) = 50000 — высота ракеты в конце полёта, v(0) = 0 — скорость ракеты на старте, m(0) = 1620 — масса ракеты на старте, время управления T = 150 сек..
Управлением в данном случае будет являться расход топлива ракеты — u. Необходимо найти такое управление u(t), которое поднимет ракету на определённую высоту H за фиксированное время T при минимальном расходе топлива. На основе этого условия, критерий оптимальности будет выглядеть так:
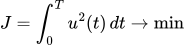
не забудем и про ограничения:
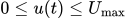
Массу ракеты в полетё мы сходу не определим, так, как она будет изменяться по времени. Поэтому будем находить её в процессе нахождения оптимального управления.
Имея на руках функционал и зная ограничения, составим Гамильтониан, в который входит наше подынтегральное выражение функционала и ограничения:
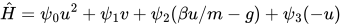
Теперь у нас есть всё, чтобы начать решать. Далее от Гамильтониана нужно взять частную производную по управлению u и определить выражение для управления, как функцию времени:
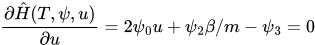
Зная, что пси нулевое является константой и равняется -1, управляющее воздействие примет вид:
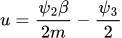
Для нахождения оптимального управления, определим выражения сопряжённых функций, при которых наша изначальная система уравнений будет соответствовать граничным условиям, определённым ранее. Уравнения сопряжённых функций будут выглядеть так:
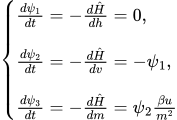
а вот так выглядит расширенная система с учётом управления:
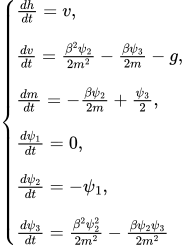
В результате всех этих преобразований и манипуляций получаем классическую краевую двухточечную задачу. Дифференциальные уравнения этой задачи содержат три уравнения движения объекта и три уравнения для сопряженных функций. Кроме этих неизвестных функций в уравнения двухточечной краевой задачи входит и функция управления, выраженная через прямые и сопряженные функции. Поскольку наша система уравнений является нелинейной, то она не будет иметь аналитического решения. Ее придётся решать численными методами. Вооружимся разностным методом и MathCad.
Вместо разностного метода можно было рассмотреть ещё метод стрельбы например или другой, какой вам бы захотелось. Дифференциальные уравнения системы заменялись на их разностные аналоги:
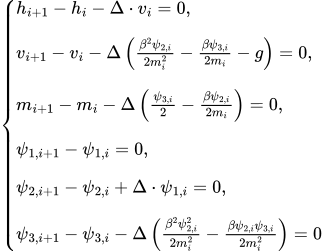
Чтобы рассчитать оптимальную траекторию ракеты, весь её полет разобьём на маленькие отрезки времени (строим расчетную сетку). Для каждого такого отрезка составим своё уравнение и в итоге получим система уравнений, для решения которой нужно задать шесть начальных и конечных условий — то есть наши граничные условия. Система уравнений с шагом сетки 4 = 1, примет вид:
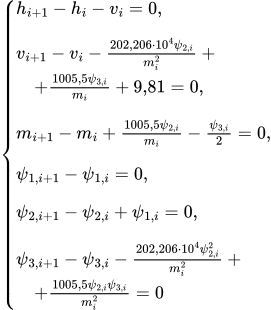
Из решения системы, которое найдено с помощью численного метода Ньютона‑Рафсона, определены недостающие начальные условия для сопряженных переменных и теперь нам остаётся только используя их и функцию rkfixed решить нашу задачу.
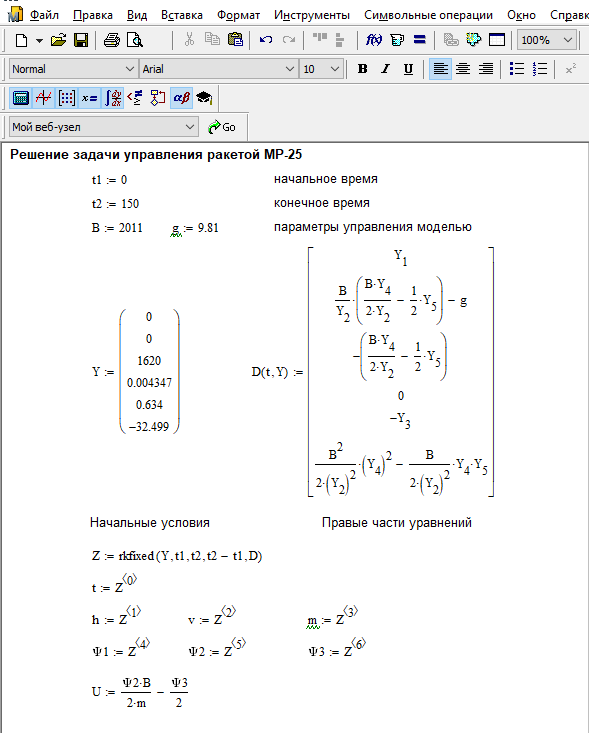
На графиках отчётливо можно увидеть, как с течением времени ракета максимально быстро набирает высоту и скорость постепенно теряя массу, поскольку расходуется топливо. Кроме этого можно увидеть и график расхода топлива.
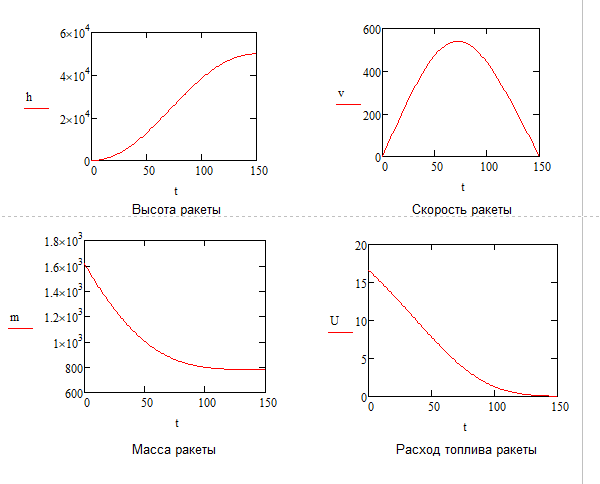
Как ещё можно было решить эту задачу если у вас нет MathCad? Используя программирование. Вот как решение этой задачи будет выглядеть в коде на языке Python.
import numpy as np
import matplotlib.pyplot as plt
from scipy.integrate import solve_ivp

# Зададим начальные параметры нашей модели
B = 2011.0      # импульс двигателя
g = 9.81        # Ускорение свободного падения
t1 = 0.0        # Начальное время
t2 = 150.0      # Конечное время

# Теперь начальные условия (вектор Y из Маткада)
# Индексы в Python сместим для удобства на -1 относительно того, как мы делали в Маткаде
# y[0]=h, y[1]=v, y[2]=m, y[3]=psi1, y[4]=psi2, y[5]=psi3
y0 = [0.0, 0.0, 1620.0, 0.004347, 0.634, -32.499]

# Дальше составляем нашу систему дифференциальных уравнений
def rocket_system(t, y):
    h, v, m, psi1, psi2, psi3 = y

    U = (psi2 * B) / (2.0 * m) - psi3 / 2.0

    dh_dt = v
    dv_dt = (B * U) / m - g
    dm_dt = -U
    dpsi1_dt = 0.0
    dpsi2_dt = -psi1

    dpsi3_dt = (B**2 / (2.0 * m**2)) * (psi2**2) - (B / (2.0 * m**2)) * psi2 * psi3

    return [dh_dt, dv_dt, dm_dt, dpsi1_dt, dpsi2_dt, dpsi3_dt]

# Решение системы уравнений (аналог rkfixed)
t_eval = np.linspace(t1, t2, 151)
sol = solve_ivp(rocket_system, [t1, t2], y0, t_eval=t_eval, method='RK45')

t_grid = sol.t
h_res = sol.y[0]
v_res = sol.y[1]
m_res = sol.y[2]
psi2_res = sol.y[4]
psi3_res = sol.y[5]

U_res = (psi2_res * B) / (2.0 * m_res) - psi3_res / 2.0

# И визуализируем полученные результаты
fig, axs = plt.subplots(2, 2, figsize=(10, 8))

# Высота ракеты
axs[0, 0].plot(t_grid, h_res, 'r-')
axs[0, 0].set_title('Высота ракеты')
axs[0, 0].set_xlabel('t')
axs[0, 0].set_ylabel('h', rotation=0, labelpad=10)
axs[0, 0].grid(True, linestyle=':')
axs[0, 0].set_xlim(0, 150)
axs[0, 0].set_ylim(0, 6e4)
axs[0, 0].ticklabel_format(style='sci', axis='y', scilimits=(4,4))

# Скорость ракеты
axs[0, 1].plot(t_grid, v_res, 'r-')
axs[0, 1].set_title('Скорость ракеты')
axs[0, 1].set_xlabel('t')
axs[0, 1].set_ylabel('v', rotation=0, labelpad=10)
axs[0, 1].grid(True, linestyle=':')
axs[0, 1].set_xlim(0, 150)
axs[0, 1].set_ylim(0, 600)

# Масса ракеты
axs[1, 0].plot(t_grid, m_res, 'r-')
axs[1, 0].set_title('Масса ракеты')
axs[1, 0].set_xlabel('t')
axs[1, 0].set_ylabel('m', rotation=0, labelpad=10)
axs[1, 0].grid(True, linestyle=':')
axs[1, 0].set_xlim(0, 150)
axs[1, 0].set_ylim(600, 1.8e3)
axs[1, 0].ticklabel_format(style='sci', axis='y', scilimits=(3,3))

# Расход топлива ракеты
axs[1, 1].plot(t_grid, U_res, 'r-')
axs[1, 1].set_title('Расход топлива ракеты')
axs[1, 1].set_xlabel('t')
axs[1, 1].set_ylabel('U', rotation=0, labelpad=10)
axs[1, 1].grid(True, linestyle=':')
axs[1, 1].set_xlim(0, 150)
axs[1, 1].set_ylim(0, 20)

plt.tight_layout()
plt.show()
Что мы сделали? Собственно то же самое, что и в MathCad:
Сперва задали константы и начальные условия. Здесь определили параметры двигателя и гравитации, а также начальные параметры ракеты - начальные высота и скорость, начальная масса и заранее подобранные значения сопряжённых переменных.
Описали физику и управление с помощью функции rocket_system. Внутри функции задали систему дифференциальных уравнений, которая связывает высоту, скорость, массу и оптимальный расход топлива.
Решили систему уравнений. С помощью метода Рунге - Кутта (функция solve_ivp) нашли состояние ракеты для каждой секунды полёта.
Построили 4 графика на одном экране в виде кривых изменения высоты, скорости, массы и расхода топлива ракеты во времени.
И конечно, снова графики. Посмотрите, они соответствуют тем, что мы получили с помощью MathCad.
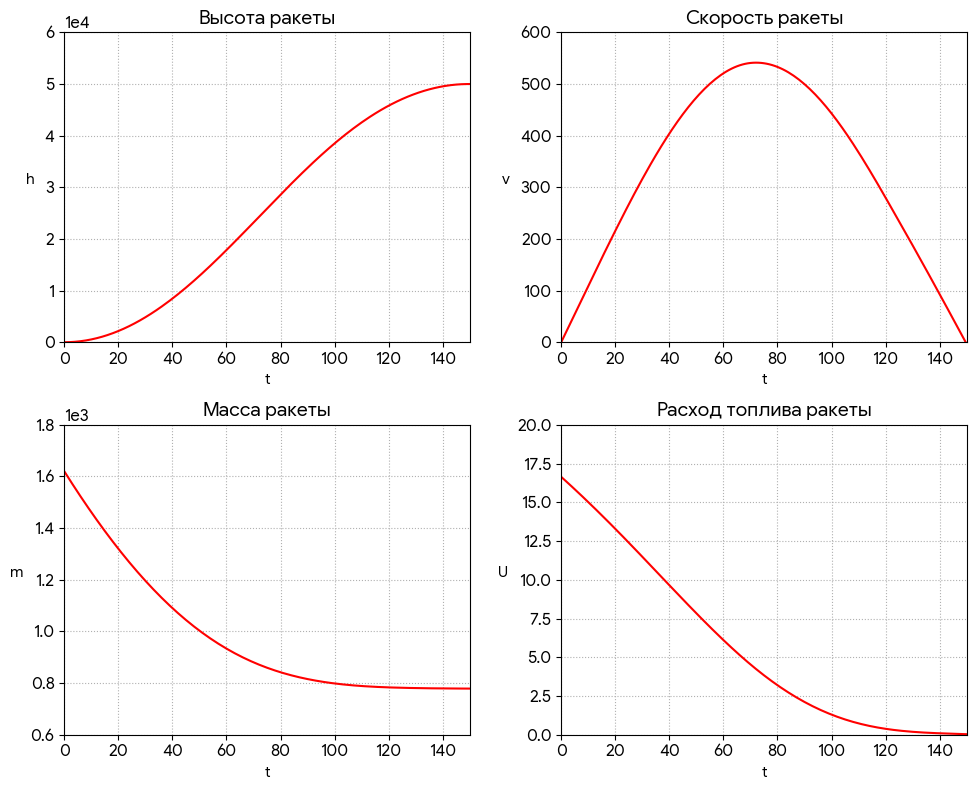
Если сравнить полученные данные с MathCad, то в целом расчёты и графики совпадают. Выбор инструмента здесь не критичен и является делом вкуса. Обратите внимание, что и в MathCad, и в Python мы получаем именно численное решение. Этому предшествовала некоторая аналитическая работа на бумаге, ещё до того, как мы начали программировать. Такой подход не просто упростил задачу, а является здесь единственно возможным из-за того, что в чистом виде аналитического решения у таких систем нет.
Послесловие
Таким образом, с помощью MathCad, методом вариационного исчисления решена задача подъема ракеты на заданную высоту за фиксированное время при минимальном расходе топлива. Затем эта же задача была решена с помощью Python. Получилось довольно увлекательно. По аналогии рассчитываются очень многие вещи, которые нас окружают.
Дальше можно попытаться реализовать полученные расчёты уже в железе.
Возвращаясь к началу статьи, то теперь, с высоты полученных знаний, вся ситуация видится несколько иначе. Я думаю, что в современном мире и всестороннему распространению генеративных моделей, специалист с фундаментальной базой в естественных науках будь то физика, математика или химия — наоборот, выглядит гораздо перспективнее того, кто умеет лишь писать код или настраивать генеративные модели. Фундаментальные знания позволяют не просто решать сложные наукоемкие задачи, но и шире смотреть на предметную область. Кроме этого, работа на стыке нескольких дисциплин часто оказывается наиболее интересной и сложной, что значительно повышает ценность такого человека, как специалиста. Очень жаль, что в своё время такая простая истина была упущена, но я рад, что всё таки пришёл к этому осознанию.
Надеюсь эта статья получилась интересной, и вы найдёте её достаточно полезной. Заранее прощу прощения если где‑то опечатался или ошибся в формуле/обозначениях. Постарался описать всё обычным языком, чтобы была понятна в первую очередь суть происходящего и некий процесс получения результата. Если вам понравилась статья и вы хотели бы узнать ещё что‑то из этой темы, то пишите в комментариях, я продолжу писать дальше.