Основы работы с Robotic Operating System
5 мин
Введение
Доброго всем времени суток!
Осваивая в очередной раз просторы Хабра, заметил, что здесь практически нет информации о Robotic Operating System (далее просто ROS). Поспешу исправить эту оплошность и популяризовать замечательный продукт.
Что же это такое? ROS представляет собой надстройку над ОС, которая позволяет легко и просто разрабатывать системы управления роботами. Что это означает и как с этим потом жить — и призвана рассказать серия топиков.
По сути, ROS — это набор из различных широко (и неочень) известных библиотек, таких как:
- OpenCV — библиотека, содержащая алгоритмы компьютерного зрения и обработки изображений;
- PCL- библиотека для работы с облаками 3D-точек;
- Ogre — объектно-ориентированный графический движок с открытым исходным кодом;
- Orocos — библиотека для управления роботами (например, расчет кинематики).
Также в ROS входят драйвера для различных манипуляторов и сенсоров (включая MS Kinect).


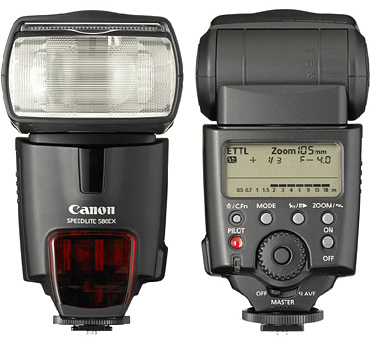 После трёх лет работы со студийным светом я думал, что знаю про накамерную вспышку если не всё, то очень много. Три недели назад я попал в гости к одному особо опытному стробисту, который рассказал и показал столько, что я сразу понял, что надо садиться и делать перепись грабель, а потом тестить, тестить и ещё раз тестить.