Обновить
8K+

Julia *

Высокоуровневый высокопроизводительный язык

5,5
Рейтинг
Сначала показывать
Порог рейтинга
Уровень сложности
Формат публикации

Параметрический пуск асинхронного двигателя

Уровень сложностиСредний
Время чтения3 мин
Охват и читатели6.3K

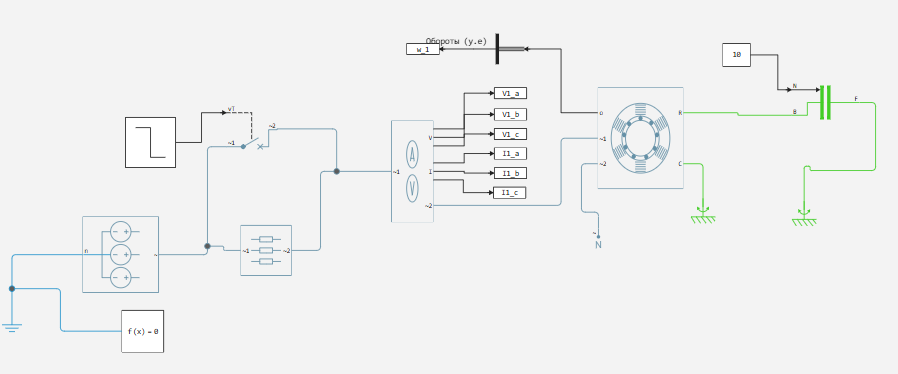
Двигатель запускается при пониженном напряжении, так как последовательно с обмотками подключены резисторы. Когда скорость стабилизируется, резисторы отключаются, и двигатель подключается непосредственно к сети. Этот процесс обычно регулируется таймером. Этот метод запуска не изменяет способ соединения обмоток двигателя, так что для концов каждой обмотки не требуется вывод на клеммную колодку. Значение сопротивления рассчитывается согласно максимальному пиковому значению тока при запуске или минимальному пусковому крутящему моменту, необходимому для создания момента сопротивления для запуска машины.

Читать далее

Генерация Verilog-кода

Время чтения13 мин
Охват и читатели6.8K

Эта статья посвящена разработке под ПЛИС, она является пошаговой инструкцией под разработку и генерацию кода Verilog из модели.

Читать далее

Моделирование подзарядки аккумуляторной батареи посредством рекуперации

Уровень сложностиСредний
Время чтения2 мин
Охват и читатели8K

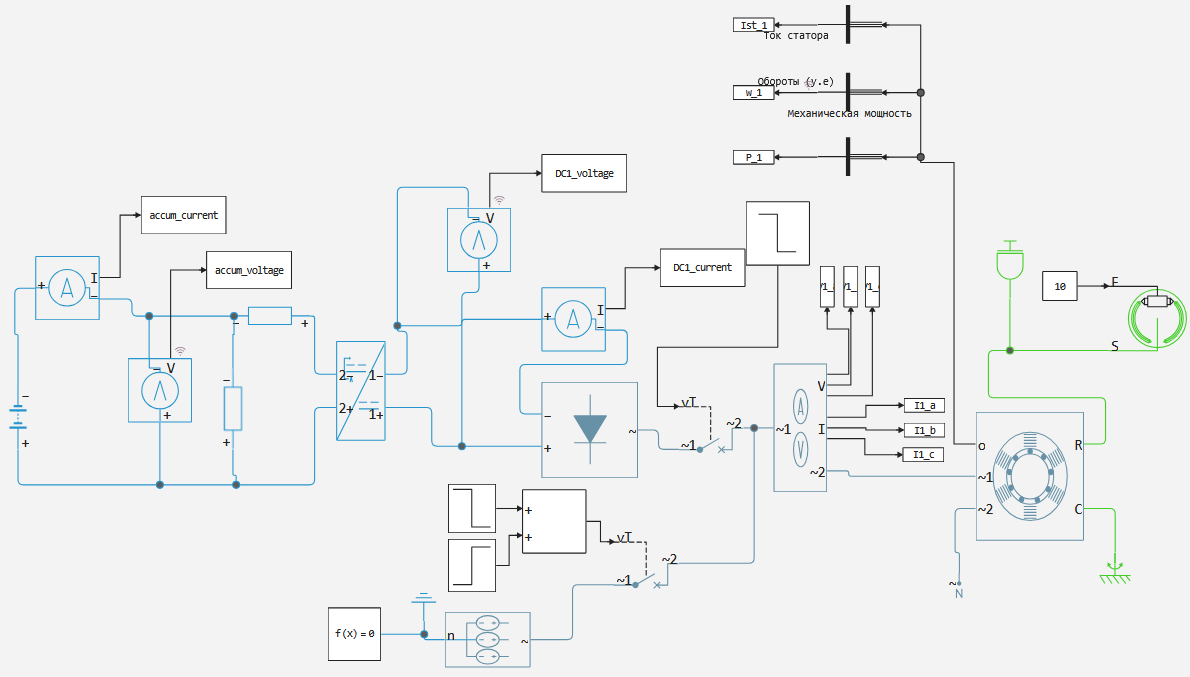
Рекуперативное торможение асинхронного двигателя — это режим, при котором двигатель работает как генератор, преобразуя кинетическую энергию вращающегося ротора в электрическую. Данный режим характерен для лифтов, ленточных погрузчиков, подъёмных кранов и других устройств где предполагается подъём и спуск груза. Такой режим работы позволяет расходовать энергию при подъёме груза и генерировать при спуске (когда двигатель вращается по инерции). В общем случае энергия возвращается обратно в сеть, в рамках данной модели генерируемая энергия будет использоваться для зарядки аккумулятора.

Читать далее

Модель реостатного пуска асинхронного двигателя

Время чтения3 мин
Охват и читатели10K

В данной модели будет анализироваться реостатный пуск асинхронного двигателя с фазным ротором с реостатом состоящим из 4 элементов подключенным к обмотке ротора.

Читать далее

Моделирование динамического торможения асинхронного двигателя с помощью Engee

Уровень сложностиСредний
Время чтения3 мин
Охват и читатели7.8K

В данном примере рассмотрен способ торможения который реализован путём переключения цепи питания от источника трехфазного напряжения на нагрузку через выпрямитель. В данном случае двигатель будет работать в генераторном режиме и нагрузка в общем случае может быть различной, например в таком режиме могут заряжаться аккумуляторы (рекуперативное торможение). В качестве механической нагрузки на электродвигатель используется инерция + трение.

Читать далее

Модель пуска трехфазного двигателя от однофазной сети

Уровень сложностиСредний
Время чтения4 мин
Охват и читатели9.4K

В промышленности часто возникает необходимость подключить трехфазный двигатель к однофазной либо двухфазной сети, если например трехфазную сеть не подключить по юридическим соображениям либо по каким-то причинам возник обрыв одной из фаз. Кроме рассмотренных в данной статье способов также может применяться частотный преобразователь в котором переменное напряжение синтезируется с помощью управляемого инвертора. В рамках данной статье будут исследоваться способы связанные с включением ёмкостных и резистивных элементов в цепь питания двигателя для успешного запуска двигателя.

Читать далее

Релиз языка программирования Julia 1.13

Время чтения2 мин
Охват и читатели10K

10 сентября 2026 года состоялся релиз языка программирования Julia 1.13. Проект сочетает в себе такие качества как высокая производительность, поддержка динамической типизации и встроенные средства для параллельного программирования. Выпуск Julia 1.11 произошёл в октябре 2024 года. Релиз Julia 1.12 состоялся в октябре 2025 года.

Читать далее

Как выбрать поставщика, когда самая дешёвая цена – это ловушка: многокритериальная оптимизация с учётом MOQ

Уровень сложностиСложный
Время чтения15 мин
Охват и читатели6.5K

Представьте типичный понедельник в отделе закупок производственного предприятия. Пришло пять коммерческих предложений на одну и ту же позицию – допустим, нужен стандартный компонент, который регулярно идёт в производство. Менеджер открывает таблицу, смотрит на столбец «Цена за штуку» и выбирает минимум. Это занимает десять минут. Решение кажется очевидным.

Через три недели выясняется, что на складе лежит втрое больше компонентов, чем нужно. Поставщик с самой низкой ценой работает только от крупной партии, а об этом менеджер не подумал, когда смотрел на цифру за штуку. Деньги заморожены на складе. Оборотные средства иммобилизованы. Реальная стоимость единицы нужного товара оказалась не самой низкой, а самой высокой среди всех предложений.

И это не исключение – это норма для большинства предприятий, где выбор поставщика до сих пор делается вручную, на глазок, без формализованной процедуры. Хуже того: даже если менеджер учитывает партионность, он всё равно не учитывает историю взаимодействия – сколько раз поставщик привозил вовремя, сколько раз приходилось оформлять рекламацию. Эта информация хранится в ERP-системе, но почти никогда не используется для принятия решений.

В этой статье мы разберём математическую модель, которая закрывает оба пробела. Три критерия – приведённая стоимость закупки с учётом минимальной партии, срок поставки и интегральный уровень доверия к поставщику, вычисленный из данных ERP. Один алгоритм, реализованный в Engee на языке Julia. И числовой пример, где поставщик с самой низкой каталожной ценой закономерно оказывается наихудшим выбором – а модель это выявляет автоматически.

Читать далее

Нейронная сеть для поиска места утечки из трубопровода

Уровень сложностиСредний
Время чтения6 мин
Охват и читатели7K

В данной статье будет рассматриваться задача многомерной интерполяции с помощью нейронной сети. Нейронная сеть построена с помощью среды математического моделирования Engee. Данная задача имеет серьезное практическое применение так как нарушение целостности трубопровода связано с большими экономическими последствиями или даже может привести к техногенной катастрофе (в случае если трубопровод промышленный). Основная проблема обнаружения места утечки что нельзя напрямую зафиксировать факт утечки и определить её можно только алгоритмически измеряя косвенные параметры (давление, скорость потока жидкости или газа в трубопроводе, температура). Для повышения точности измерений данные параметры измеряются на всём протяжении трубопровода. Наиболее простой и распространенный способ. Но у данного способа есть существенный недостаток, он позволяет определить только участок трубопровода и для более точного определения места утечки нужен другой (более точный) алгоритм поиска.

В качестве наиболее важных параметров, описывающих процесс транспортировки нефтепродукта в трубопроводе, были выбраны следующие: избыточное давление в трубопроводе и расход нефтепродукта. Во-первых, эти параметры
наиболее существенно изменяются при возникновении утечки. Во-вторых, они
легко поддаются измерению датчиками и не требуется больших затрат на установку и эксплуатацию датчиков давления и расхода.

Читать далее

Модель электропривода с питанием от инвертора

Время чтения3 мин
Охват и читатели7.4K

В данной статье рассмотрим функциональность Engee для построения моделей электропривода из физических блоков (не используя блоки с переменной Лапласа и математические блоки). В качестве нагрузки для инвертора выбрано параллельное включение резистора и асинхронного двигателя, асинхронный двигатель вращает маховик через понижающий редуктор, на каждом этапе проводятся измерения угловых скоростей. Исследуемую схему можно условно разбить на части: постоянное напряжение (источник постоянного напряжения), переменное напряжение (инвертор, трансформатор, асинхронный двигатель), механическое вращение (ротор двигателя, редуктор, маховик). Построение схемы начну с настройки инвертора, для его настройки не буду сразу подключать всю запланированную нагрузку, вместо этого будет использоваться чисто активная нагрузка, это ускорит процесс моделирования и сделает минимальными переходные процессы в схеме

Читать далее

Анализ САУ гребной дизель-электрической установки

Уровень сложностиСредний
Время чтения5 мин
Охват и читатели11K

В данной статье рассмотрена модель корабельного привода который состоит из дизельной установки, генератора и электродвигателя вращающего винт, модель построена с помощью Engee

Читать далее

Как российское судостроение осваивает Engee

Время чтения7 мин
Охват и читатели7.7K

Осенью 2025 года в ЦИТМ «Экспонента» обратились инженеры АО «Концерн «НПО «АВРОРА» - флагмана отечественного судостроения, предприятия с полувековой историей и серьезным портфелем гражданских и специальных проектов. Коллеги поставили перед нами задачу: провести комплексную оценку среды Engee как платформы для модельно-ориентированного проектирования программного обеспечения для программируемых логических интегральных схем (ПЛИС) и микроконтроллеров (МК). Цель проекта – заменить зарубежные решения в реальных промышленных задачах, а далее мы расскажем подробно, как проходила эта работа, какие технические вызовы пришлось преодолевать и к каким выводам пришли инженеры с обеих сторон.


Читать далее

Постобработка параметров траектории ЛА для оценки размеров области его вероятного положения

Уровень сложностиСредний
Время чтения7 мин
Охват и читатели7.8K

Для того чтобы определить вероятные положения летательного аппарата в окрестностях траектории необходимо использовать комплексную обработку данных полученных с различных источников, в рамках данной статьи предполагается что в основу расчета берем усредненные параметры участка траектории ЛА, известные координаты РЛС которые определяют его положение, дисперсии для каждой РЛС (в рамках данного моделирования берем две, но в произвольном случае может быть любое количество)

Подобные расчеты требуются для того чтобы определить как близко могут пролететь самолеты один относительно другого в сложных навигационных условиях (например в условиях заглушенного сигнала GPS), область вероятного положения в каждый момент времени при движении летательного аппарата будет представлять собой серию эллипсоидов, параметры данных эллипсоидов будут вычисляться с помощью скрипта на языке Engee

Читать далее

Ближайшие события

Браслет для Бони

Уровень сложностиСредний
Время чтения9 мин
Охват и читатели28K

Возможно, на мой предвзятый взгляд, нынче автоматным программированием (АП) называют любое программирование, в которое вводят состояния (а параллельным – где используют потоки). Но не все, что с колесами – машина, а с крыльями – самолет. И далеко не всегда то, что «выглядит» как автомат, «плавает» как автомат и «крякает» как автомат им является. Это ясно, если руководствоваться математическим определением конечного автомата (КА). Только соответствие этому позволяет  считать программирование автоматным. Подробнее же об АП рассказано в [1].

Среди существующих программных подходов некоторые на взгляд программистов относятся к категории АП. Это, например, варианты диаграмм Харела (Statecharts) и языков на них основанных. Например, UML (Unified Modeling Language). Именно этой теме посвящена статья на Хабре, которая описывает проектирование на базе КА  в среде Engee[2].  В последней есть библиотека «Конечные автоматы» – «лучший инструмент для визуального проектирования сложной управляющей логики» [3].

Разберем данную статью, создав аналог рассмотренного в ней решения, но только на языке С++ и в среде ВКПа – классическом варианте технологии автоматного программирования. Это позволит объективно сравнить подходы, а вам, «хабравчане», останется только составить уже свое мнение о разных вариантах АП.

Читать далее

Идентификация объектов управления в Engee: пример идентификации модели поезда в АО “МТЗ ТРАНСМАШ им. А.А. Егоренкова”

Уровень сложностиСредний
Время чтения4 мин
Охват и читатели5.9K

При моделировании систем управления иногда возникает ситуация, когда точная математическая модель объекта неизвестна. Законы его поведения либо слишком сложны, либо вовсе не определены. Но сам объект управления доступен, например в виде стенда. Тогда можно снять с объекта управления экспериментальные данные: измеренные входные и выходные сигналы системы. В таких случаях используется идентификация систем – построение математической модели динамического объекта на основе экспериментальных данных.

Читать далее

Какой минимум симптомов нужен врачу для постановки диагноза: теория грубых множеств вместо интуиции

Уровень сложностиСредний
Время чтения15 мин
Охват и читатели6.2K

Представьте: пациент приходит на приём. Врач выслушивает жалобы и назначает обследование. Температура, общий анализ крови, рентген грудной клетки, УЗИ, мазок из горла – стандартная карточка. Часть из этого действительно нужна. Часть – назначается по привычке, «чтобы не пропустить».

Теперь вопрос: можно ли математически доказать какие симптомы несут реальную информацию о диагнозе, а какие – просто "шум"? Можно ли взять таблицу пациентов и получить на выходе точный ответ – вот эти три признака обязательны, этот четвёртый заменяем, а пятый почти бесполезен?

Оказывается, можно. И для этого не нужны нейросети, градиентный бустинг или сотни тысяч записей. Достаточно бинарной матрицы, красивой идеи из теории множеств и нескольких строк кода.

Сразу сделаю честную оговорку: я не врач и не претендую на медицинскую точность. Таблица пациентов в этой статье составлена по общедоступным представлениям из интернета – какие симптомы обычно сопровождают грипп, бронхит, пневмонию. Настоящие врачи составят такую матрицу куда точнее – на основе реальной клинической практики, статистики, протоколов. Моя цель другая: показать как математика может помочь врачу структурировать знания и найти в них закономерности. Не заменить клиническое мышление – а дать ему инструмент.

Медицина здесь – удобный и понятный пример. Тот же подход работает в промышленной диагностике, в анализе анкет, в задачах отбора признаков для машинного обучения, в системах поддержки принятия решений. Математика универсальна – меняется только предметная область.

В этой статье мы возьмём таблицу из 12 пациентов и 7 симптомов, переберём все возможные комбинации признаков, найдём те наборы которые позволяют однозначно поставить диагноз – и посчитаем вектор значимости каждого симптома. Реализацию сделаем в среде Engee на языке Julia.

Читать далее

Использование оптимального фильтра Калмана для оценки параметров ЛА

Уровень сложностиСредний
Время чтения12 мин
Охват и читатели6.6K

В данной статье будем реализовывать оптимальный фильтр Калмана с помощью среды моделирования Engee.

Структура навигационной системы будет представлять собой комбинацию бесплатформенной навигационной системы + спутниковой навигационной системы (СНС).

Читать далее

Проектирование солнечного трекера. Ч.1: нужно ли вообще поворачивать панели за Солнцем?

Уровень сложностиСредний
Время чтения18 мин
Охват и читатели10K

Солнечные панели до сих пор вызывают скептицизм, и во многом этот скептицизм оправдан: КПД современных фотоэлектрических модулей редко превышает 17–25 %, а это означает, что большая часть солнечного излучения, падающего на поверхность панели, просто рассеивается в виде тепла, не превращаясь в электроэнергию. Если добавить к этому потери в инверторе, соединительных кабелях и аккумуляторах, реальная эффективность всей системы оказывается ещё скромнее – и скептики получают очередной повод для сомнений.

Одним из наиболее распространённых инструментов борьбы с этими потерями стали MPPT-контроллеры, которые в реальном времени отслеживают точку максимальной мощности на вольт-амперной характеристике панели и удерживают режим работы вблизи неё вне зависимости от температуры, облачности и уровня освещённости. Это действительно работает – но лишь до тех пор, пока панель хоть как-то освещена, потому что никакой алгоритм не способен извлечь энергию из излучения, которое на панель просто не попадает. Если в девять утра панель жёстко закреплена под углом на юг, а Солнце ещё висит низко на востоке, MPPT-контроллер честно выжмет максимум из скудного косого света – но этот максимум будет несопоставимо меньше того, что могла бы дать панель, повёрнутая прямо на Солнце.

Именно здесь появляется идея солнечного трекера – механической системы, которая поворачивает панель вслед за Солнцем на протяжении всего светового дня, удерживая угол падения излучения близким к перпендикулярному. Идея выглядит логично, однако инженерный подход требует большего, чем просто красивая концепция: трекер – это механика, приводы, датчики, система управления, и всё это означает дополнительную стоимость, обслуживание и новые точки отказа. Поэтому прежде чем браться за проектирование, необходимо ответить на вполне конкретный вопрос – насколько велик выигрыш в энергии и оправдывает ли он усложнение системы?

Читать далее

Моделирование футбольной зональной опеки: кинематика точки на службе у защитника

Уровень сложностиПростой
Время чтения10 мин
Охват и читатели7.1K

Представьте: 80-я минута, счёт 1:1. Нападающий соперника получает мяч на фланге и уходит в рывок вдоль бровки. Защитник бежит рядом, чуть левее — между нападающим и центром поля. Где-то в центре полузащитник соперника уже прицеливается для прострела.

И в этот момент защитник должен принять решение — молниеносно, без калькулятора, без времени на раздумья: я контролирую ситуацию или мне нужна помощь партнёра?

Опытный защитник решает это интуитивно. Но что именно стоит за этой интуицией? Оказывается — вполне конкретная математика. Причём такая, которую проходят в школе.

У защитника есть зона контроля — сектор пространства, в котором он способен среагировать на действия нападающего. Её размер определяется тремя физическими факторами: временем реакции, скоростью бега и углом периферийного зрения. Пока нападающий находится внутри этого сектора — защитник держит ситуацию под контролем. Как только нападающий выходит за его границу — контроль потерян, нужна подстраховка.

Задача, которую мы разберём в этой статье, даёт конкретный ответ на конкретный вопрос: окажется ли нападающий в зоне контроля защитника в момент приёма паса — и когда защитнику нужно звать партнёра?

Для решения не понадобится ничего сверхъестественного: уравнения прямых, расстояние между точками, три геометрических условия. Весь необходимый аппарат вы уже проходили — просто, возможно, не думали, что он помогает принимать решения на футбольном поле.

В конце статьи мы реализуем модель в среде Engee на языке Julia — с визуализацией зоны контроля в начальный момент и через время t1​.

Читать далее

Моделирование движения конвертоплана квадрокоптерного типа

Уровень сложностиСредний
Время чтения6 мин
Охват и читатели5.6K

Беспилотные летательные аппараты – конвертопланы способны осуществлять вертикальный взлет, а также посадку в вертолетном режиме и полет в самолетном режиме с использованием управления ориентацией и величинами тяг двигателей. В рамках данной статьи будет проводиться моделирование движения БПЛА квадрокоптерного типа с возможностью поворота двигателей на опорах. Двигатели поворачиваются синхронно на угол ε. Моделирование будем проводить с использованием структурных схем engee. Модель можно посмотреть на официальном сайте.

Можно перечислить следующие преимущества данной схемы БПЛА по сравнению с классической жесткой схемой квадрокоптера:

· Радиус действия — благодаря возможности наклона двигателей, такой БПЛА способен двигаться со значительными горизонтальными скоростями с более низким коэффициентом лобового сопротивления (по сравнению к классическим квадрокоптером) и тем самым сильно увеличивается радиус действия. Для возможности горизонтального полета на высоких скоростях БПЛА содержит поверхности которые способный создавать подъёмную силу (на рисунке 1 данные поверхности присутствуют на штангах крепления двигателей).

· Высокая скорость и маневренность — так как двигатели могут поворачиваться на угол от 0 до то у данного БПЛА увеличивается запас устойчивости при наборе скорости и при воздействии ветра. Также высокая маневренность обеспечивается наличием четырёх управляющих закрылков с помощью которых в зависимости от алгоритма управления можно менять как угловое так и пространственное положение конвертоплана (например наклонив синхронно на малый угол все закрылки поменять высоту)

Читать далее
1
23 ...