Обновить
64K+

Робототехника

Роботы, роботы, роботы

95,15
Рейтинг
Сначала показывать
Порог рейтинга
Уровень сложности
Формат публикации

Как выбрать дрон под коммерческую задачу и не ошибиться с характеристиками

Уровень сложностиПростой
Время на прочтение6 мин
Охват и читатели8.9K

Дрон может отлично выглядеть в спецификации, но оказаться бесполезным в реальных условиях. Например, заявленного времени полёта не хватит для инспекции ЛЭП, а выбранная камера не обеспечит нужную точность измерений. Чтобы избежать таких ошибок, стоит начинать с полётного задания и требований к полезной нагрузке. Разберём, как на их основе определить характеристики платформы, учесть ограничения эксплуатации и составить техническое задание на разработку БПЛА.

Читать гайд

От клапана до скважины: как «цифра» проникает в управление производством

Время на прочтение17 мин
Охват и читатели6.2K

Или почему датчики — еще не цифровизация, а нейросети не панацея от всех проблем. 

Генеративный ИИ свел мир с ума. И, пока одни радуются открывающимся возможностям, а другие предрекают человечеству скорый финал, нейросети все прочнее проникают в повседневную жизнь. Происходит это не только на бытовом уровне. 

Бизнес тоже чувствует потребность в цифровизации. Согласно опросу Банка России, каждое седьмое предприятие использует искусственный интеллект. В лидерах — сфера услуг, а за ней добывающий сектор и обрабатывающая промышленность. 

Чаще всего нейросети юзают в рекламных целях и деловой переписке, при подборе и оценке кандидатов, для обработки больших массивов данных и нормативной документации. В промышленности дела обстоят немного иначе. Здесь «цифру» привлекают к реальному производству. Разберемся, как устроен этот процесс, какие перспективы в нем кроются и почему он намного сложнее, чем может показаться на первый взгляд. 

Читать далее

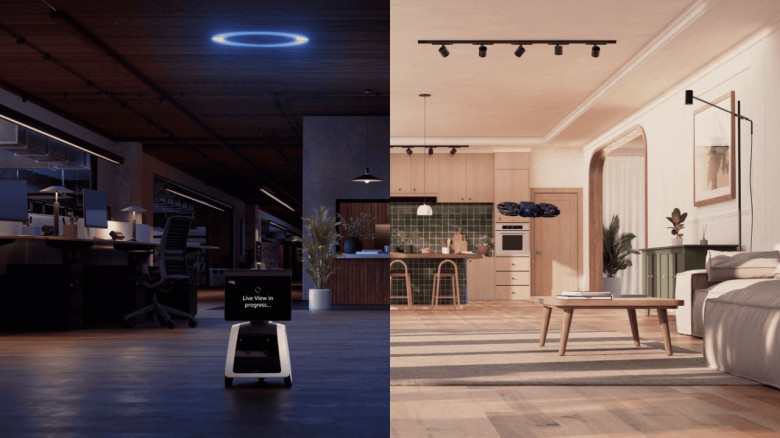
Amazon представила устройства для патрулирования территории: домашнего дрона и ровера для бизнеса

Время на прочтение1 мин
Охват и читатели5.4K

Ring, дочерняя компания Amazon, представила линейку Ring Robotics. В неё вошли два устройства: домашний дрон с камерой и колёсный робот для патрулирования коммерческих объектов.

Читать далее

Как сесть на луну с почти несуществующей гравитацией?

Время на прочтение12 мин
Охват и читатели9.2K

Глядя в небо с края древней дельты реки на Марсе в августе этого года, электронный глаз марсохода «Персеверанс» увидел продолговатую тень, пересекающую далёкое светящееся Солнце. По его диску проходил Фобос — марсианская луна, названная в честь древнегреческого бога страха и паники. Спутник Марса, прошедший по солнечному диску менее минуты, слишком мал, чтобы затмить бледное, заполненное пылью небо, но достаточно близок к планете, чтобы закрыть существенную часть нашей звезды.

Эта крошечная луна загадочного происхождения — тайна для нас, раскрытие появления и истории которой может сказать нам многое о Марсе и Солнечной системе в целом. Международная миссия Martian Moons eXploration (MMX), успешно запущенная 20 октября, намеревается исследовать эту тайну благодаря серии беспрецедентных приземлений на неизвестную нам поверхность Фобоса.

С выполнением этой миссии связаны непривычные нам сложности: например, нужно рассчитать орбиту для изучения луны с микрогравитацией, вращающейся вокруг гораздо большей планеты. Инженерам приходилось разбираться, как исследовать эту низкогравитационную кучу слабосвязанных пород и камней и как на неё приземляться, как ровер может перемещаться по ней, и как космический аппарат мог быть взять образцы и вернуть их на Землю.

Читать далее

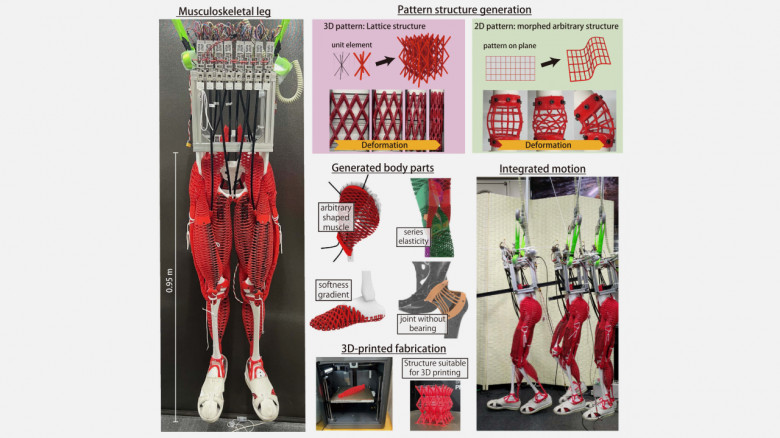
В Японии напечатали ноги робота с гибкими «мышцами» и связками из TPU

Время на прочтение2 мин
Охват и читатели6.7K

Исследователи Токийского университета представили проект 3D‑печатных мышц для роботов из TPU. Метод испытали на ногах робота.

Читать далее

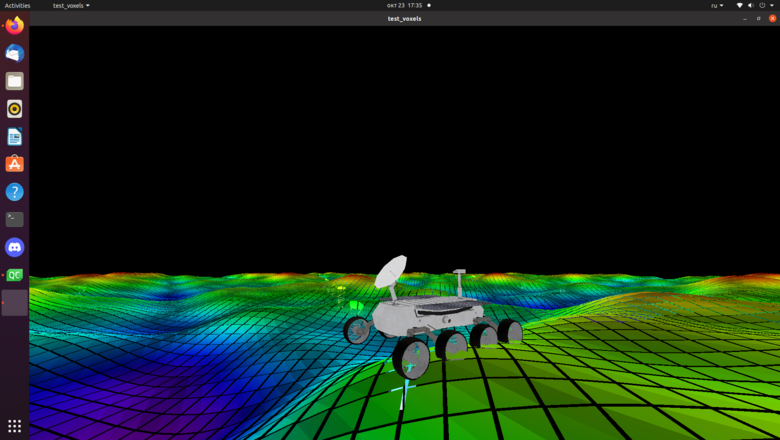
Построение карты проходимости на GPU по данным RGB-D камеры & лидара

Время на прочтение5 мин
Охват и читатели10K

Как я переносил CUDA-ядра Elevation Mapping на своего ровера и почему для качественной карты проходимости всё-таки нужны лидары и пакеты SLAM с очисткой облаков точек в реальном времени.

Читать далее

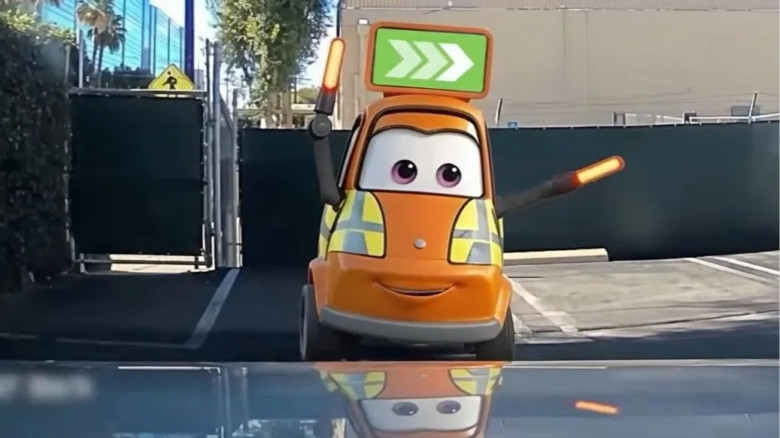
Disney начала испытания роботов‑помощников с ИИ для помощи в поиске парковочных мест в своих парках развлечений

Время на прочтение2 мин
Охват и читатели8.1K

Компания Walt Disney начала тестирование роботов‑помощников с искусственным интеллектом для помощи в поиске парковочных мест в своих парках развлечений. Дизайн этих роботов вдохновлён персонажами мультфильмов «ВАЛЛ‑И» и «Тачки».

Читать далее

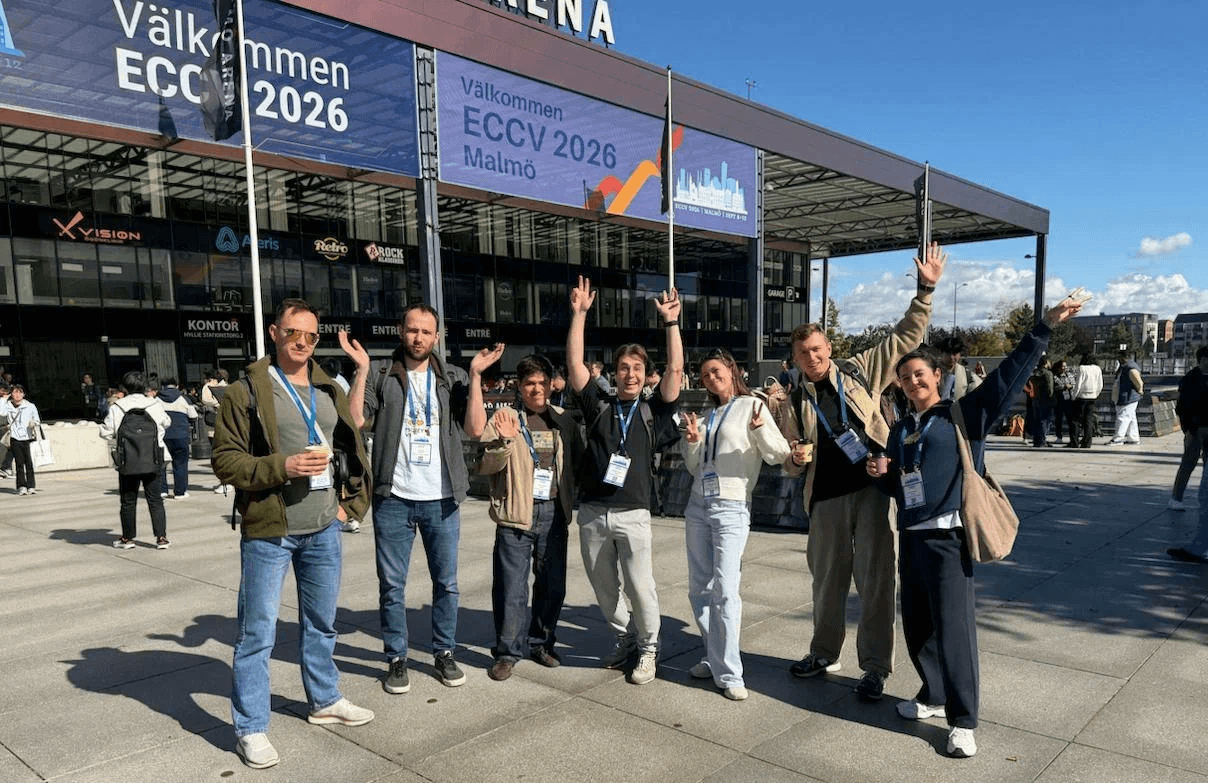
Два года ждали такую конфу! Рассказываю, как прошла ECCV 2026 и куда движется компьютерное зрение

Время на прочтение14 мин
Охват и читатели11K

Всем привет! Меня зовут Виктор Юрченко. Я руковожу в Яндексе группой, которая создаёт и развивает CV‑технологии для симуляции сенсоров в автономном транспорте. А ещё организую в Школе анализа данных два курса «Глубинное зрение и графика» и «Автономные автомобили» и преподаю на них. 

В сентябре мне и моим коллегам удалось побывать на ECCV 2026 — European Conference on Computer Vision, которая проходила в шведском городе Мальмё. В этом году место проведения особенно повлияло на атмосферу — скандинавский вайб ощущался и в общем настрое, и в визуальных решениях, и даже в атмосфере экспозоны, о чём ещё расскажу.

Также порассуждаю о тенденциях, которые заметила наша делегация, поделюсь кое‑какими идеями и разберу несколько полезных работ на тему автономного транспорта. 

Погнали!

В Boston Dynamics поставили робота Atlas на колёса

Время на прочтение3 мин
Охват и читатели6.1K

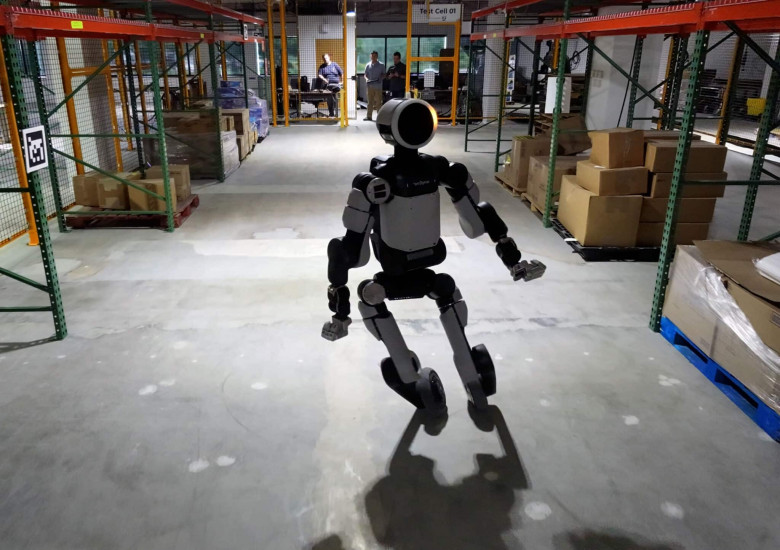
В Boston Dynamics рассказали, как поставили своего робота Atlas на колёса. Это позволило испытать приводы в самых жёстких режимах работы.

Читать далее

В приложении Uber появилась возможность забронировать парковочное место

Время на прочтение2 мин
Охват и читатели5.9K

Uber добавила в своё приложение функцию бронирования парковочного места. Инструмент работает на базе цифрового сервиса SpotHero, который компания приобрела в феврале 2026 года.

Чтобы забронировать место, нужно нажать на значок «Парковка» (Parking) на главном экране приложения Uber, а затем выбрать подходящий гараж, парковку или сервис, где машину паркует работник (valet parking). После этого нужно указать дату и время и оплатить парковку через приложение. По завершении бронирования пользователь получает парковочный талон.

Читать далее

Два робота компании AgiBot не прошли испытательный срок в магазине Китая

Время на прочтение2 мин
Охват и читатели8.7K

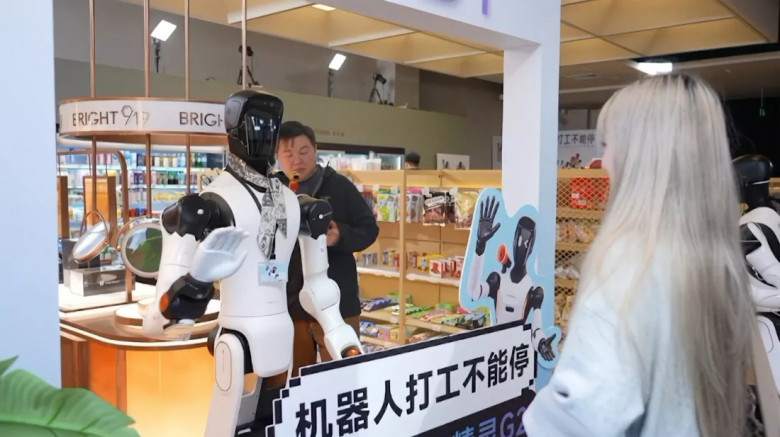
Два робота компании AgiBot не прошли испытательный срок в одном из супермаркетов Китая. Один не смог справиться с поставленной задачей, а второму не хватило «энтузиазма», сообщает TechSpot.

Человекоподобные роботы модели G2 трудились в магазине в Шанхае со 2 по 3 ноября. Они пополняли запасы на полках, готовили кофе и разогревали закуски, приветствовали покупателей и убирали мусор. Сотрудников магазина попросили время от времени усложнять машинам работу: создавать препятствия на их пути или трясти контейнер с закусками, когда робот пытается что‑то из него достать.

Читать далее

Качественная анимация на микроконтроллере с оптимизацией, через мои костыли:

Уровень сложностиПростой
Время на прочтение6 мин
Охват и читатели14K

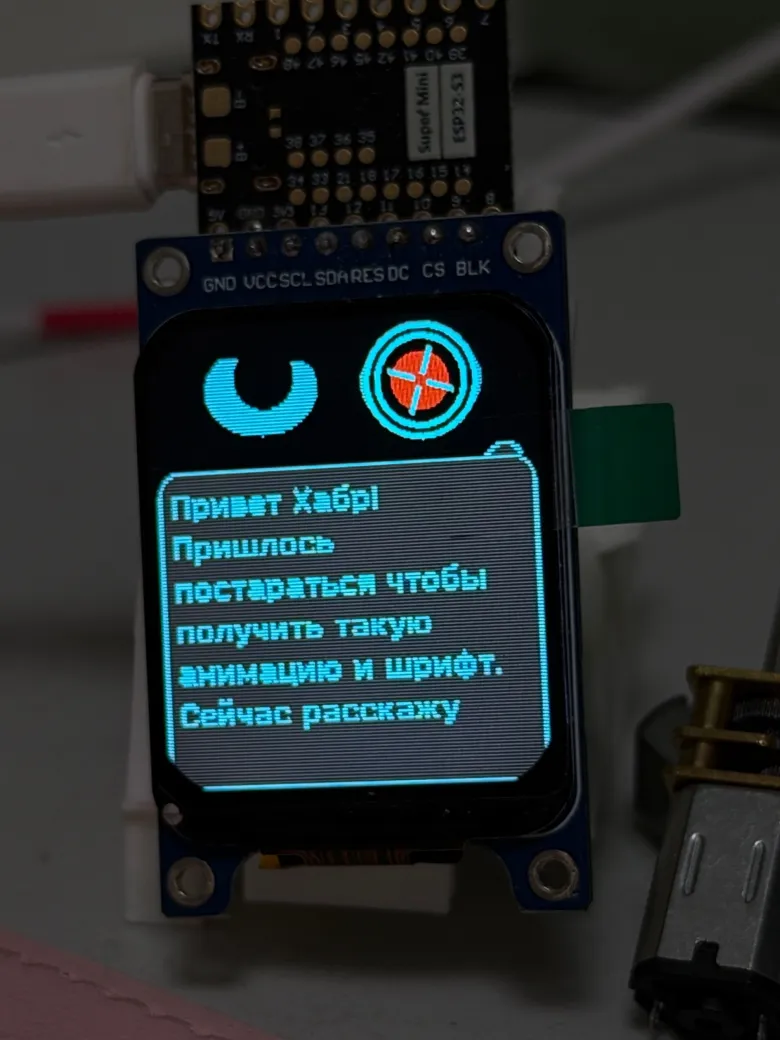
Привет, Хабр! Возникла необходимость сделать анимации для TFT дисплея под управлением ESP32. Учитывая общую нагрузку на МК и требования к «живости кадра», выбор пал на UI-анимацию на базовом драйвере, без тяжелых библиотек в противовес GIF-спрайтам и иже с ними.

Тогда я ещё не знал во что ввязываюсь...

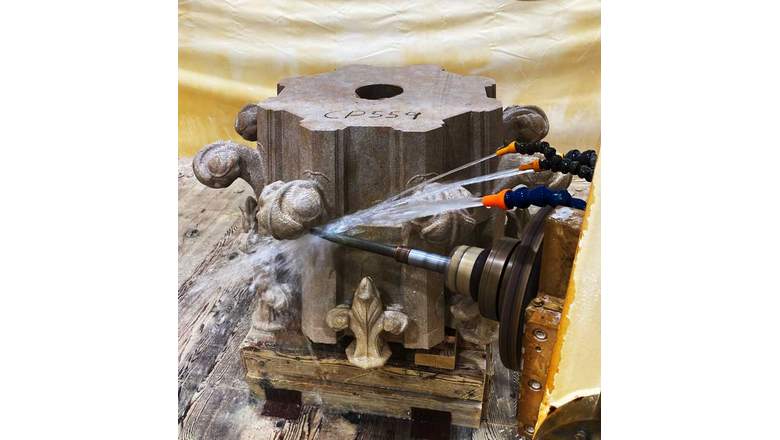
Восстановление готических соборов при помощи станков с ЧПУ

Время на прочтение6 мин
Охват и читатели8.7K

Может показаться, что посреди столь древней архитектуры станки с ЧПУ находятся не на своём месте. Однако если вспомнить, что средневековые строители всегда находились на острие прогресса своего времени, это перестаёт быть таким уж странным. Чтобы современное создание готики стало возможным, а не было романтической идеей, навеки оставшейся в чьей-то голове, мы должны использовать современные технологии.

Благодаря станкам с ЧПУ и роботам у нас появилась возможность относительно быстрой резки тонких деталей готических церквей.  Изысканные декоративные элементы, на изготовление которых у опытного резчика раньше уходили месяцы, теперь можно создавать всего за несколько дней. Теперь мы можем не отказываться от красоты под предлогом, что её создание требует слишком много времени и не укладывается в бюджет: современные технологии позволяют вновь воплотить в жизнь подлинную готику во всём её великолепии.

Читать далее

Ближайшие события

РобоСобака Unitree Go2: локальная LLM, шумоподавление и ускорение голосовых ответов

Уровень сложностиСредний
Время на прочтение14 мин
Охват и читатели4.5K

Развернули Qwen 4B на Jetson внутри Unitree Go2, сравнили фильтры и ASR на речи с трёх метров и ускорили начало озвучки. Почему сильная очистка портила распознавание, первые CUDA-тесты оказались недостаточными, а 2,5 секунды до звука нельзя выдавать за полную задержку голосового ответа.

Читать далее

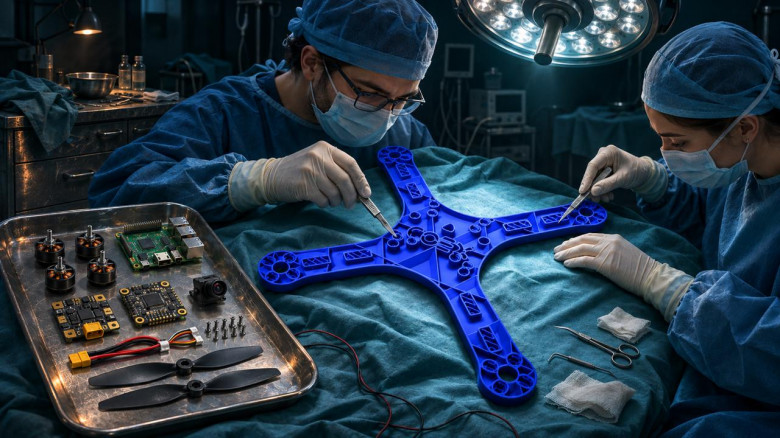
Препарируем Clover (пытаюсь собрать самую легкую раму для 5 дюймового дрона)

Время на прочтение5 мин
Охват и читатели8.3K

В статье описан процесс проектирования и испытания рамы для пятдюймового квадрокоптера Clover с применением 3D-печати. Целью работы было найти лёгкую и достаточно жёсткую конструкцию, пригодную для печати на доступном оборудовании, для этого были созданы и сравнены несколько вариантов геометрии, выполнены упрощённые статические и динамические расчёты, а также изготовлены опытные образцы.

Читать далее

Разлочиваем модем Quectel EG25-G в робособаке Unitree Go2

Уровень сложностиСредний
Время на прочтение5 мин
Охват и читатели7.3K

В Unitree Go2 с Quectel EG25-G профиль eSIM Orange читался, но модем не регистрировался в российской сети. Нашли проверку MCC 250 в Q6zip, изменили одно сравнение, пересобрали подпись и загрузили радиокод. После перезапуска собака зарегистрировалась в Билайне. Продолжение разборов EG25-GC и RG255C-GL.

Читать далее

Unitree Go2: получаем root, исправляем Wi-Fi и добавляем русские голосовые команды

Уровень сложностиСредний
Время на прочтение13 мин
Охват и читатели8.6K

Штатный BenBen не давал нам русского голосового управления. Разобрались с двумя компьютерами Unitree Go2, получили root основного контроллера, исправили срывы Wi-Fi и связали русские команды со штатными API. Как нашли сальто вне доступного интерфейса и добились подхода и сопровождения по UWB-пульту.

Читать далее

UniMate: как управлять скелетами, не привлекая внимания санитаров

Уровень сложностиПростой
Время на прочтение7 мин
Охват и читатели6.9K

Привет, Хабр! Чтобы гуманоидный робот решал реальные задачи, нужно научить его воспринимать окружающую среду, принимать решения на основе контекста и по ним уже двигаться в пространстве. Последнее до сих пор остается проблемным местом, и один из вариантов его преодоления — использование универсальных моделей, генерирующих движения для роботов.

В этом материале расскажу о проекте UniMate, в котором авторы предлагают генерировать движения разных персонажей по текстовым промптам. На первый взгляд это инструмент для создателей цифрового контента и компьютерных игр, но проект предлагает универсальные модели движения, которые учитывают особенности строения скелетов совершенно разных типов.

Разберемся, какая начинка у UniMate, и что в нем может быть интересного для Phisical AI.

Читать далее

Свежие научные работы про ИИ, агентов и все такое. Сентябрь-2026: мультимодальный ИИ и робототехника

Время на прочтение19 мин
Охват и читатели8.7K

Привет, Хабр! В прошлой части дайджеста я собирал научные работы про LLM, агентную разработку и безопасность, а теперь перейду к изображениям, речи и роботам. Всего в этом дайджесте 17 исследований о CV, речи, роботах и других системах, объединяющих различные виды данных. В одних исследованиях ученые тестировали настоящие манипуляторы и дроны, в других ограничивались симуляцией. В каждом разборе мы уточняем, как именно проходили испытания, поскольку хорошие результаты тестов — еще не гарантия, что робот так же классно справится с задачей в реальных условиях. Для самых показательных работ мы добавили иллюстрации из оригинальных публикаций.

Читать далее

Маленький марсианский ровер, который остался дома

Уровень сложностиПростой
Время на прочтение7 мин
Охват и читатели14K

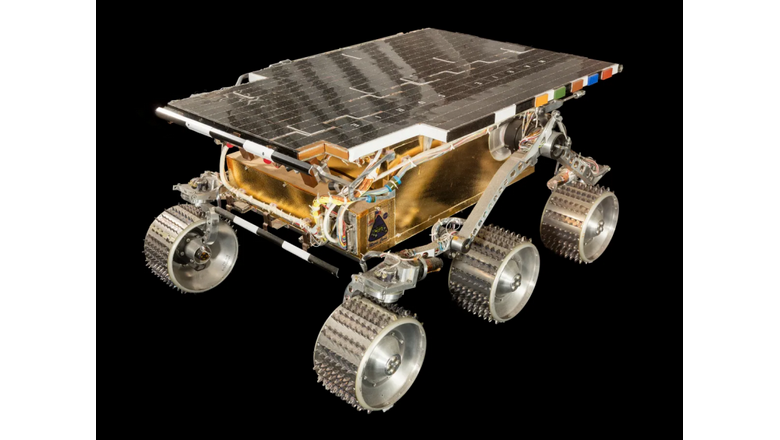
Помню как я, простая смертная, восхищённо смотрела на фотографии, отправляемые «Соджорнером» с поверхности Марса летом 1997 года. Серверы Лаборатории реактивного движения (JPL) НАСА начали тормозить, когда количество обращений для скачивания первых снимков красной планеты превысило 47 миллионов (рекордное число!). Проблема была ещё и в том, что в конце 1990-х Интернет всё ещё был молод, и большинство людей пользовалось аналоговыми модемами. Концу своей 83-дневной миссии «Соджорнер» отправил больше 550 фотографий и провёл более пятнадцати химических анализов марсианских пород и почвы.

Разумеется, «Соджорнер» остался на Марсе. На фотографии в начале поста показан его близнец «Мария Кюри». Функционально они идентичны и любой из них мог совершить путешествие по Марсу, но одному из них суждено было стать «лицом» миссии, а другому — остаться в забвении. Пишу ли я эту статью из-за того, что испытываю небольшое сожаление из-за «Марии Кюри»? Возможно. Но в то же время это дало мне шанс вернуться к воспоминаниям этой первой марсианской миссии, определившей, что роботы могут эффективно исследовать поверхность планет и завоёвывать внимание публики.

Читать далее
1
23 ...